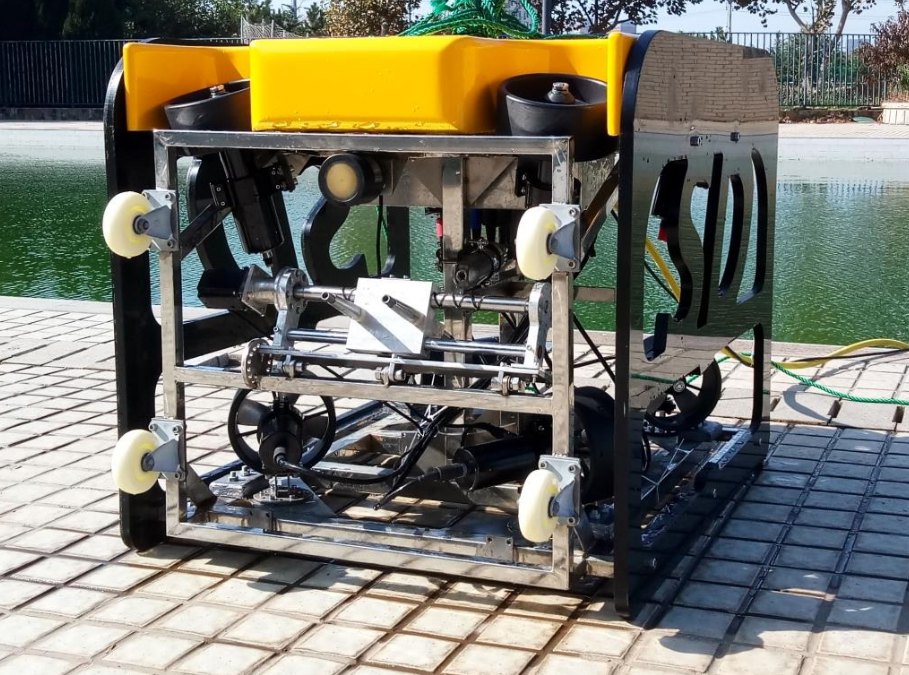
水下机器人
水下清理机器人
面向海上油田井口平台海洋附着物清理作业。由载体装置、矢量推进动力系统、云台、传感器控制总成、带有力感知的高压水射流机械手、水下吸附装置组成;采用八螺旋桨矢量推进、推力吸附与空化射流技术,可在复杂海洋管道壁面实现稳定水下清理作业。
产品咨询
联系人:陈经理
电话:15688666804
邮箱:jingdawh@126.com
实现功能
- 六自由度水下运动:八台螺旋桨矢量布置,实现水下空间六自由度灵活运动
- 壁面吸附贴附作业:依靠推力吸附技术,吸附于海洋管道、平台壁面,适应复杂曲面管道
- 高压空化水射流清理:搭载力感知高压水射流机械手,对海上油田井口平台、管道海洋附着物实施冲刷清理;喷头可摆动,带力感知反馈,避免损伤基材
- 水下视觉观测:云台搭载水下摄像头,完成水下作业场景实时观察
- 管道壁面移动作业:吸附状态下可沿管道架行走移动,分段完成圆弧管道附着物清理
- 长时间水下连续作业:满足深海长时间作业,吊索具备安全负载保护
主要性能指标
整机载体
| 外形尺寸 | 1100mm × 900mm × 860mm |
|---|---|
| 本体重量 | 150kg |
| 水下作业深度 | ≥ 300m(实测 320m) |
| 连续作业时间 | ≥ 8h(实测 8.5h) |
| 摄像头 | 520 线,俯仰摇头角度 180°;二类海水中观察距离 1.2m |
高压水射流机械手
| 喷射水流速度 | 300-600m/s(实测 560m/s) |
|---|---|
| 供水压力 | ≥ 1.4Bar(实测 2Bar) |
| 供水流量 | 49-75LPM(实测 70LPM) |
| 喷头摆动角度 | ≤ 180°(实测 180°) |
| 喷头移动速度 | ≤ 47mm/s(实测 45mm/s) |
| 力感知传感器分辨率 | ≤ 0.5% FS(实测 0.01% FS) |
| 力感知传感器精度 | ≤ 1% FS(实测 0.3% FS) |
水下吸附装置
| 最大吸附力 | ≥ 10000N(实测 12000N) |
|---|---|
| 沿管道架移动速度 | 2-8m/min(实测 7.5m/min) |
| 单次清理圆弧角度 | 最大管道 Φ2500mm 条件下可清理 1/4 圆弧 |
| 吊索保护负载能力 | ≥ 40kg(实测 250kg) |